Przyssawki odpadają przy gąbkach i kevlarze. Chwytaki igłowe z krzyżowym ryglowaniem do materiałów porowatych

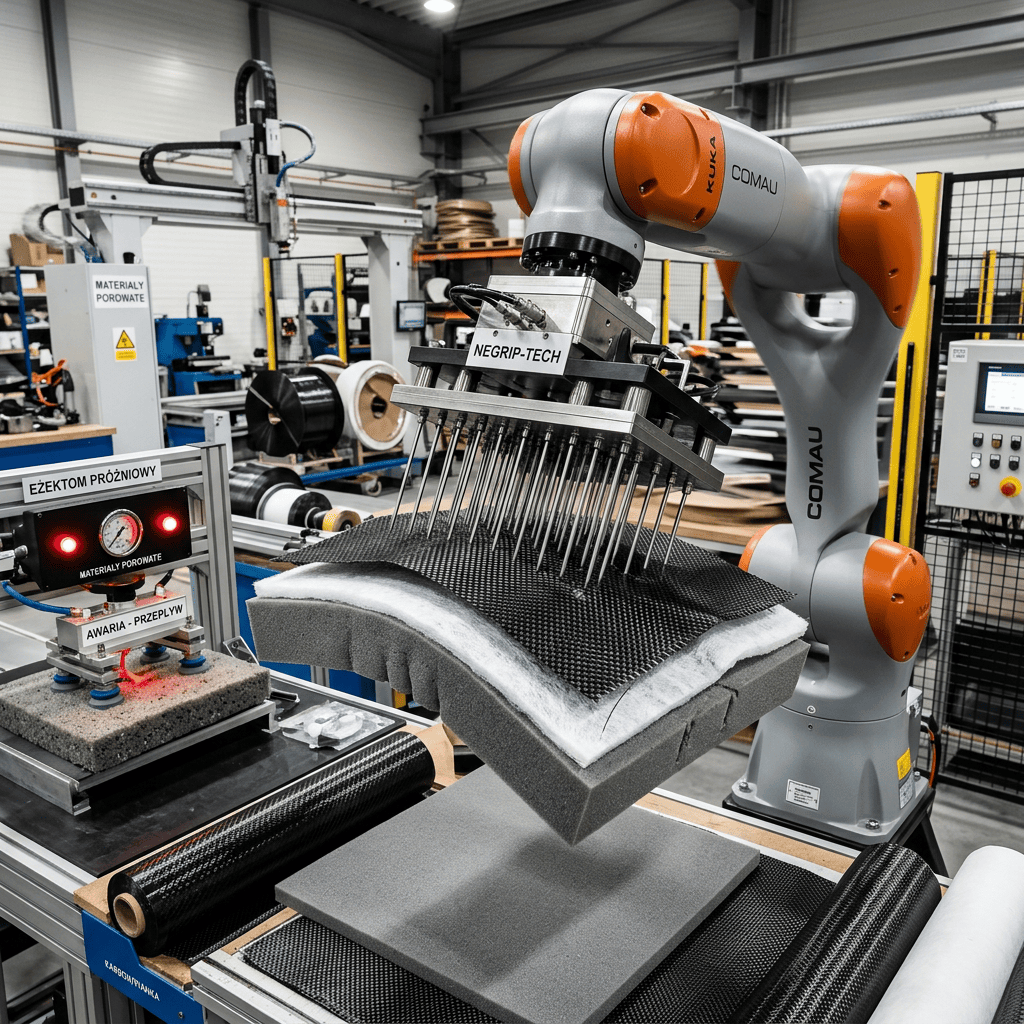
Fizyczne wbicie w strukturę zamiast walki z podciśnieniem
Automatyzacja podawania materiałów w tapicerniach samochodowych, fabrykach filtrów powietrza czy przy produkcji łopat wiatrowych z włókna węglowego regularnie weryfikuje możliwości układów próżniowych. Gąbka, filc czy warstwa kevlaru mają strukturę w 100% przepuszczalną. Próba podniesienia ich przyssawką kończy się gigantycznym zużyciem sprężonego powietrza i wciągnięciem luźnych włókien do zaworów.
W takich aplikacjach integratorzy montują gotowe bloki chwytaków igłowych (Needle Grippers).
Zasada działania opiera się na kinematyce miniaturowych siłowników pneumatycznych połączonych z rzędami stalowych igieł. Robot dociska korpus chwytaka do miękkiego detalu, a zawór wysuwa igły pod precyzyjnie dobranym kątem (najczęściej 30 lub 45 stopni w układzie krzyżowym V lub X).
Krzyżujące się igły dosłownie wbijają się w strukturę gąbki lub plecionki, fizycznie ryglując materiał.
- Skok igły można płynnie regulować pokrętłem na korpusie, dopasowując przebicie do grubości warstwy (od 1 mm do 20 mm).
- Robot może podnieść zaledwie jedną górną warstwę materiału ze stosu bez naruszania arkuszy leżących poniżej.
- Proces uwalniania polega na błyskawicznym cofnięciu igieł do korpusu – detal po prostu grawitacyjnie odpada bez opóźnień znanych z uwalniania próżni.
Systemy bazujące na rozwiązaniach Schmalz, Gimatic oraz standardach obsługi kompozytów i Automotive Seating.

Author: INTEGRATORPRZEMYSŁOWY.PL